|
Sarvesh Prajapati I am a first-year PhD student in Electrical and Computer Engineering at Northeastern University. My research interests span robot perception, machine learning, control, and optimization. Currently, my research focuses on developing autonomous wheelchairs that empower individuals to move independently. I'm also interested in human-robot interaction and robotic manipulation, and in bridging the gap between theoretical advances in robotics and their deployment on meaningful, real-world problems. |
|
ResearchSome papers are highlighted. * denotes equal contribution. |
|
Universal Navigation Interface: Robot-Free Data for Wheeled Robot Navigation
Sarvesh Prajapati, Ananya Trivedi*, Lorena Maria Genua*, Drake Moore, Taşkin Padır Under Review project page / paper |
|
|
Accelerating Optimization over Graphs of Convex Sets via Neural Network Approximations
Ananya Trivedi, Sarvesh Prajapati, Zhexin Xu, Mohamed Khalid M Jaffar, David Rosen, Taşkin Padır Under Review project page / paper |
|
|
Layered Risk Mapping for Autonomous Patient Transport in Expeditionary Medical Facilities
Lorena Maria Genua, Sarvesh Prajapati, Damla Leblebicioglu, Taşkin Padır IEEE International Symposium on Safety, Security, and Rescue Robotics, 2026 project page / paper |
|

|
Spectral Signature Mapping from RGB Imagery for Terrain-Aware Navigation
Sarvesh Prajapati, Ananya Trivedi, Nathaniel Hanson, Bruce Maxwell, Taşkin Padır IEEE International Conference on Robotic Computing, 2025 (Best Paper Award) paper / code |

|
Re4MPC: Reactive Nonlinear MPC for Multi-model Motion Planning via Deep Reinforcement Learning
Neşet Ünver Akmandor, Sarvesh Prajapati*, Mark Zolotas*, Taşkin Padır IEEE International Conference on Automation Science and Engineering, 2025 paper / code |

|
Data-Driven Sampling-Based Stochastic MPC for Skid-Steer Mobile Robot Navigation
Ananya Trivedi, Sarvesh Prajapati, Anway Shirgaonkar, Mark Zolotas, Taşkin Padır IEEE International Conference on Robotics and Automation, 2025 project page / paper / code / video |

|
Chance-Constrained Convex MPC for Robust Quadruped Locomotion Under Parametric and Additive Uncertainties
Ananya Trivedi, Sarvesh Prajapati, Mark Zolotas, Michael Everett, Taşkin Padır IEEE Robotics and Automation Letters, 2025 (Best Paper Finalist (Top 3), IEEE RAS Technical Committee on Optimization for Robotics) project page / paper / code / video |

|
Forest Biomass Mapping with Terrestrial Hyperspectral Imaging for Wildfire Risk Monitoring
Nathaniel Hanson*, Sarvesh Prajapati*, James Tukpah, Yash Mewada, Taşkin Padır IEEE International Symposium on Safety, Security, and Rescue Robotics, 2024 paper |

|
A Probabilistic Motion Model for Skid-Steer Wheeled Mobile Robot Navigation on Off-Road Terrains
Ananya Trivedi, Mark Zolotas, Adeeb Abbas, Sarvesh Prajapati, Salah Bazzi, Taşkin Padır IEEE International Conference on Robotics and Automation, 2024 paper / code / video |

|
Integrated Aerobic Exercise into Adult Second Language Learning in Virtual Reality Game
Yijun Qian, Sarvesh Prajapati, Anna Schwartz, Ara Jung, Uri Seitz, Joshua Van Alfen, Lara Lewis, Miso Kim, Art Kramer, Leanne Chukoskie IEEE Conference on Games, 2023 paper |
Workshop Papers |
|
Universal Navigation Interface: Robot-Free Data for Wheeled Robot Navigation
Sarvesh Prajapati, Ananya Trivedi*, Lorena Maria Genua*, Drake Moore, Taşkin Padır IEEE/RSJ International Conference on Intelligent Robots and Systems Workshop on Data in Field Robotics: From State Estimation to Navigation, 2026 (Best Student Paper Award) paper |
|
|
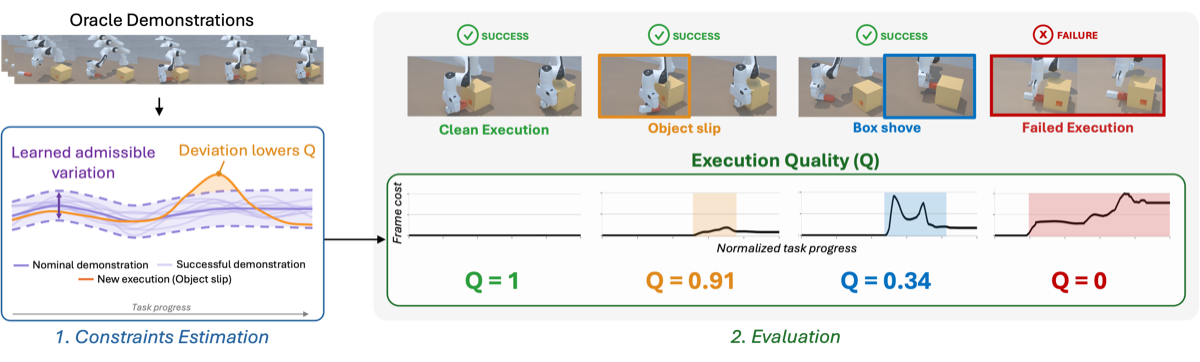
Shades of Success: Characterizing Manipulation Quality through Object-Centric Constraints
Lorena Maria Genua, Sarvesh Prajapati, Ananya Trivedi, Taşkin Padır IEEE/RSJ International Conference on Intelligent Robots and Systems Workshop on Geometric Representations in Robotics, 2026 (Best Paper Award) paper |

|
Predictive Mapping of Spectral Signatures from RGB Imagery for Off-Road Terrain Analysis
Sarvesh Prajapati, Ananya Trivedi, Bruce Maxwell, Taşkin Padır IEEE International Conference on Robotics and Automation Workshop on Resilient Off-road Autonomy, 2024 paper / code / poster |

|
Online Refinement of Uncertainty Sets for Robust MPC of Quadrupedal Robots Using Convex Cone Programming
Ananya Trivedi, Sarvesh Prajapati, Mark Zolotas, Taşkin Padır IEEE International Conference on Robotics and Automation Workshop on Advancements in Trajectory Optimization and Model Predictive Control for Legged Systems, 2024 paper / poster |
Teaching |
|
Teaching Assistant for CS 7180 -- Advanced Perception Teaching assistant for EECE 2160 -- Embedded Design Enabling Robotics |
|
Website template from Jon Barron. |